


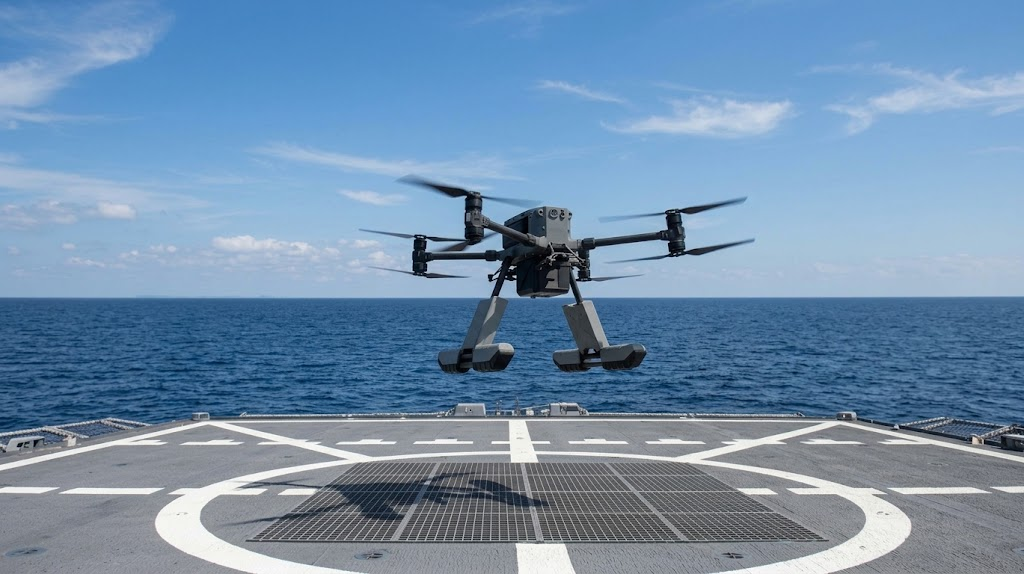
La Marina de Estados Unidos dio a conocer avances en un sistema de navegación autónoma que permite a un dron completar una misión y aterrizar en una embarcación en movimiento sin depender de señales GPS ni de un piloto que controle directamente la maniobra.
El desarrollo estuvo a cargo del Centro de Guerra Aeronaval de Aeronaves (NAWCAD), cuyas instalaciones se encuentran en Maryland. Según los reportes difundidos por medios especializados, la tecnología combina cámaras convencionales, sensores de movimiento y programas informáticos capaces de calcular la posición de la aeronave respecto al barco.
La iniciativa busca responder a uno de los principales desafíos de la aviación no tripulada en el mar: realizar aterrizajes seguros sobre superficies que cambian constantemente de posición debido al oleaje.
Cámaras y software para calcular el aterrizaje
A diferencia de los sistemas tradicionales, que pueden requerir radares instalados en los buques y equipos específicos para recuperar aeronaves, la propuesta de NAWCAD concentra buena parte de las funciones de navegación en el propio dron.
El sistema analiza las imágenes captadas durante el vuelo para reconocer la silueta y otros rasgos visuales de la embarcación. Con estos datos, el software calcula la posición relativa entre ambos y ajusta la trayectoria de aproximación.
Los algoritmos también estiman los movimientos de la cubierta para coordinar el momento del contacto con la superficie. De esta manera, la aeronave puede adaptar su maniobra a los cambios de altura y orientación del barco.
El proyecto fue desarrollado por especialistas del laboratorio de sistemas autónomos marítimos de NAWCAD, que trabajan en soluciones de guía, navegación y control para aeronaves no tripuladas.
Menor dependencia de equipos instalados en los barcos
El nuevo método representa una evolución frente a tecnologías utilizadas anteriormente por la Marina estadounidense. En 2006, el dron RQ-8A Fire Scout realizó aterrizajes autónomos sobre el buque USS Nashville, pero aquella operación necesitaba un sistema de radar instalado en la embarcación para apoyar el seguimiento de la aeronave.
La propuesta actual pretende reducir esa dependencia mediante el aprovechamiento de los sensores que ya llevan algunos drones. Esto podría disminuir los costos de adaptación de los barcos y facilitar la incorporación de la tecnología en plataformas con espacio limitado.
Otro aspecto relevante es la posibilidad de adaptar el software a distintas computadoras de vuelo. Si la compatibilidad se confirma durante las evaluaciones, la Marina podría incorporar esta capacidad a varios modelos de aeronaves sin tener que rediseñar por completo sus sistemas electrónicos.
Operaciones en zonas sin señal satelital
La navegación autónoma cobra importancia en escenarios donde las señales satelitales pueden sufrir interferencias o dejar de estar disponibles. En esas circunstancias, los sistemas que dependen exclusivamente del GPS enfrentan dificultades para determinar su posición y completar determinadas maniobras.
El contralmirante Todd Evans, comandante de NAWCAD, señaló que la autonomía puede ofrecer ventajas operativas cuando las comunicaciones y las señales satelitales están interferidas.
Por su parte, el ingeniero aeroespacial Peter Arslanian destacó la vulnerabilidad que supone depender de la navegación por satélite durante operaciones marítimas complejas.
Aunque esta tecnología busca mejorar la capacidad de operar en esos entornos, su desempeño y confiabilidad deberán comprobarse mediante evaluaciones adicionales en condiciones reales de servicio.
Próximas etapas del desarrollo
Tras completar las demostraciones iniciales, NAWCAD prevé avanzar hacia pruebas con plataformas de la flota. El centro también contempla ampliar el uso del sistema a aeronaves no tripuladas de mayor tamaño, incluidas aquellas destinadas al transporte de suministros.
Asimismo, trabaja para facilitar la incorporación de esta capacidad a distintos programas de la Marina estadounidense y estudia su posible aplicación en iniciativas de aeronaves autónomas vinculadas con la Agencia de Proyectos de Investigación Avanzada de Defensa (DARPA).
El desarrollo recibió financiación del Programa Naval de Ciencia e Ingeniería Innovadora y de la Oficina de Investigación Naval.
La tecnología abre nuevas posibilidades para el empleo de drones desde embarcaciones, especialmente cuando las condiciones de navegación dificultan el uso de sistemas convencionales. Sin embargo, su incorporación generalizada dependerá de los resultados de las próximas pruebas y de su capacidad para funcionar de manera segura y consistente en distintos escenarios marítimos.