







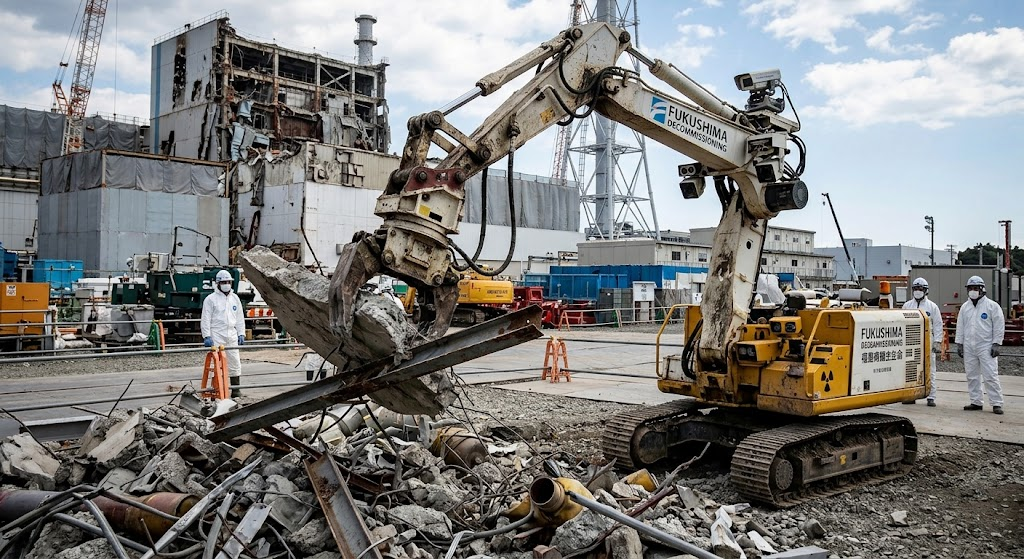
El desmantelamiento de la central nuclear Fukushima Daiichi continúa representando un importante desafío tecnológico debido a los altos niveles de radiación y las condiciones complejas que existen en el interior de sus reactores. Ante estos riesgos, Hitachi ha desarrollado una serie de robots especializados que permiten explorar espacios restringidos, inspeccionar estructuras y recopilar información sin exponer directamente a los trabajadores.
Entre las tecnologías más destacadas se encuentra PMORPH, un robot diseñado para modificar su configuración y desplazarse por conductos estrechos antes de operar dentro del recipiente de contención del reactor. Su diseño le permite adoptar una forma alargada para atravesar tuberías y cambiar de posición al llegar a zonas más amplias.
En abril de 2015, una versión de este dispositivo fue utilizada para inspeccionar el interior del recipiente de contención de la Unidad 1 de Fukushima Daiichi. El equipo contaba con una cámara, un termómetro y un dosímetro, instrumentos que permitieron obtener imágenes y registrar las condiciones térmicas y los niveles de radiación del entorno.
Posteriormente, en marzo de 2017, se empleó una segunda versión equipada con un sistema para bajar sensores mediante un cable. Esta modificación permitió examinar áreas subterráneas y obtener información sobre los materiales acumulados en el piso, así como sobre la distribución de la radiación.
Vehículos submarinos para estudiar residuos radiactivos
Debido a la presencia de agua y depósitos acumulados en las zonas inferiores de la estructura, Hitachi también desarrolló seis tipos de vehículos operados a distancia para realizar investigaciones bajo el agua.
Estos equipos tienen funciones específicas, entre ellas elaborar mapas tridimensionales de los depósitos, medir su espesor, registrar niveles de radiación y recolectar muestras. Algunos incorporan mecanismos para reducir el riesgo de que los cables queden atrapados entre los elementos de la instalación.
Durante las investigaciones realizadas entre febrero de 2022 y marzo de 2023 en la Unidad 1, los vehículos reunieron información sobre los materiales presentes dentro del recipiente de contención. Los resultados contribuyen a estudiar posibles métodos para recuperar estos depósitos, incluidos los residuos relacionados con el combustible fundido.
La información obtenida resulta fundamental para planificar las siguientes etapas del desmantelamiento, ya que las condiciones del interior del reactor no pueden conocerse completamente mediante inspecciones convencionales.
Tecnología para retirar agua contaminada
Otra de las herramientas desarrolladas por la empresa es TASC, una cámara de alcance activo telescópico diseñada para acceder al interior de tuberías y apoyar las tareas de preparación del lugar de trabajo.
El dispositivo utiliza pequeñas estructuras similares a cilios que, mediante vibraciones producidas por un motor, le permiten avanzar por conductos de difícil acceso. En su extremo cuenta con ruedas para dirigir el movimiento, una cámara para observar el recorrido y una manguera interna destinada a extraer agua.
Esta tecnología busca facilitar intervenciones en zonas donde el agua contaminada representa un riesgo radiológico considerable. El sistema permite que los operadores supervisen el trayecto y las condiciones del conducto desde una ubicación remota.
Brazos flexibles para trabajar en ambientes extremos
Hitachi también trabaja con HUMALT, un sistema robótico de brazos flexibles concebido para realizar tareas en espacios con elevados niveles de radiación.
A diferencia de los robots convencionales, que pueden depender de numerosos componentes electrónicos instalados en el propio cuerpo, HUMALT utiliza actuadores hidráulicos accionados por agua para mover sus articulaciones. Esta arquitectura busca reducir la exposición de componentes electrónicos sensibles y mejorar la capacidad de adaptación del brazo a espacios complejos.
Sus articulaciones combinan movimientos de flexión y rotación, lo que permite manipular objetos y trabajar cerca de estructuras sin depender de una configuración rígida. Además, el empleo de agua como fluido hidráulico limita las consecuencias ambientales en caso de una fuga.
Un sistema predecesor equipado con dos brazos flexibles fue utilizado en 2019 en el edificio de turbinas de la Unidad 3 de Fukushima Daiichi para retirar obstáculos que dificultaban las labores en el lugar.
La radiación, uno de los principales obstáculos
Pese a los avances, el desarrollo de robots para instalaciones nucleares continúa enfrentando dificultades. La radiación acumulada puede deteriorar sensores, circuitos y otros componentes, por lo que resulta necesario utilizar materiales resistentes, sistemas de protección y diseños que mantengan los elementos más sensibles alejados de las zonas de mayor exposición.
En determinadas condiciones, las piezas deben sustituirse cuando alcanzan los límites de dosis establecidos para su funcionamiento seguro.
Por esta razón, la automatización no elimina por completo la necesidad de intervención humana. Las operaciones repetitivas en áreas relativamente menos radiactivas pueden ser candidatas para una mayor autonomía, mientras que las tareas más complejas siguen requiriendo supervisión y control remoto por parte de especialistas.
Inteligencia artificial para mejorar las operaciones
Como parte de sus próximos desarrollos, Hitachi busca integrar sus plataformas robóticas con inteligencia artificial, información de sensores y tecnologías de gemelo digital. También trabaja en sistemas que emplean cámaras estéreo externas para calcular la posición de los robots, sus brazos y los objetos que los rodean, incluso cuando no es posible instalar sensores directamente sobre las máquinas.
La combinación de estas herramientas podría ayudar a los equipos a interpretar mejor su entorno y ejecutar determinadas instrucciones con mayor autonomía, manteniendo a los operadores humanos a cargo de la supervisión y de las decisiones que requieren experiencia especializada.
El objetivo es avanzar hacia operaciones más seguras y eficientes en una instalación cuyo desmantelamiento exige soluciones adaptadas a cada etapa. Aunque estas tecnologías todavía forman parte de un proceso de desarrollo continuo, los datos obtenidos mediante las inspecciones robóticas constituyen un apoyo importante para planificar la recuperación de residuos y combustible dañado.
La experiencia acumulada en Fukushima también podría contribuir al desarrollo de futuras tecnologías para el desmantelamiento de otras instalaciones nucleares y para la inspección de entornos industriales de difícil acceso.